Tomato Harvesting Manipulators için İyileştirilmiş RRT-APF Yol Planlama Algoritması Üzerinde Araştırma
1. Yunnan Tarım Üniversitesi, Mekanik ve Elektrik Mühendisliği Fakültesi, Kunming, Yunnan, Çin 2. Kunming Bilim ve Teknoloji Üniversitesi, Ulaştırma…
ÖZGELİŞTİRİLMİŞ RRT-APF YOL PLANLAMA ALGORİTMASI İLE DOMATES TOPLAMA MANİPÜLATÖRLERİ ÜZERİNDE ARAŞTIRMA
ORIGINAL RESEARCH makalesi
Front. Robot. AI, 11 Kasım 2026
Robotik Kontrol Sistemleri Bölümü
Cilt 13 – 2026 | https://doi.org/10.3389/frobt.2026.1929636
- YZ
Yuqing Zhao 1,2,3
- JL
Jiashun Li 4
- HH
Huiyong Hu 5
- BW
Baijuan Wang 6
- KX
Kaiming Xiang 1
- RJ
Rui Jiang 1
- YZ
Yue Zhang 3,4*
-
1. Yunnan Tarım Üniversitesi, Mekanik ve Elektrik Mühendisliği Fakültesi, Kunming, Yunnan, Çin
-
2. Kunming Bilim ve Teknoloji Üniversitesi, Ulaştırma Mühendisliği Fakültesi, Kunming, Yunnan, Çin
-
3. Yunnan Eyalet Ana Laboratuvarı, Tarım Ürünleri Üretimi ve Akıllı Tarım, Tarım Bilimleri ve Biyoteknoloji Fakültesi, Yunnan Tarım Üniversitesi, Kunming, Yunnan, Çin
-
4. Yunnan Tarım Üniversitesi, Büyük Veri Fakültesi, Kunming, Yunnan, Çin
-
5. Yunnan Tarım Üniversitesi, Akademik İşler Ofisi, Kunming, Yunnan, Çin
-
6. Yunnan Tarım Üniversitesi, Çay Bilimleri Fakültesi, Kunming, Yunnan, Çin
Makale metrikleri
Özet
Domates hasat manipülatörlerinde düşük yol planlama verimliliği ve aşırı gereksiz düğüm sorunlarını çözmek amacıyla iyileştirilmiş RRT-APF yol planlama algoritması önerilmektedir. İlk olarak, arama rastlantısallığını azaltmak ve örneklem verimliliğini artırmak için standart Hızlı Keşif Rastgele Ağacı (RRT) çerçevesine hedef odaklı strateji dahil edilmektedir. Yapay Potansiyel Alanı (APF) yöntemi ise engel aşmayı ve düğüm güncellemesini gerçekleştirmek için açgözlü bir strateji ile birleştirilmektedir. Son olarak, planlanan yol optimize etmek için iyileştirilmiş kuaratik B-eğrisi uygulanmaktadır. Basit bir ortamda RRT, RRT* ve APF ile karşılaştırıldığında önerilen algoritma ortalamaya planlama süresini sırasıyla %75,51, %79,31 ve %52,00 oranında azaltmakta ve 2 boyutlu ortamlarda ortalama örneklem düğüm sayısını %88,51, %85,45 ve %95,78 oranında azaltmaktadır. 3 boyutlu ortamlarda ortalamaya planlama süresi %99,57, %99,87 ve %85,71 oranında azalmakta, örneklem düğüm sayısı ise %98,80, %98,97 ve %97,23 oranında azalmaktadır. Karmaşık bir ortamda RRT ve RRT* ile karşılaştırıldığında algoritma ortalamaya planlama süresini %29,41 ve %70,73 oranında azaltmakta, örneklem düğüm sayısını ise 2 boyutlu ortamlarda %69,23 ve %77,11 oranında azalmaktadır; 3 boyutlu karmaşık ortamlarda ortalamaya planlama süresi %99,80 ve %99,86 oranında azalmakta, ortalama örneklem düğüm sayısı ise %99,49 ve %99,38 oranında azalmaktadır. Deney sonuçları, iyileştirilmiş RRT-APF algoritmasının yol planlama hızı ve verimliliğinde önemli avantajlar sunduğunu ve domates hasat manipülatörlerinin Dekarte engel aşması için güvenilir teknik destek sağladığını göstermektedir.
1 Giriş
Yaşam standartlarının yükselmesiyle domates talebinin artmaya devam etmesi, verimli hasadı sektör gelişiminin kritik bir bileşeni haline getirmektedir. Geleneksel el ile hasat; iş gücü açığı, yaşlanan iş gücü ve yükselen maliyetler gibi zorluklarla karşılaşmakta (Deng, 2018) ve robotik hasat, akıllı toplama operasyonlarına giden temel bir yol haline gelmektedir (Wang et al., 2023). Son yıllarda makine görüşüne dayalı meyve tanıma ve konumlandırma teknolojilerinde önemli ilerlemeler kaydedildi (Tang et al., 2020) ve kiraz domatesi gibi küçük hedefli meyvelere yönelik algılama algoritmaları karmaşık ortamlarda iyi bir sağlamlık gösterdi (Liang et al., 2025); bu da hasat robotlarının hedef meyvelerin uzaysal konumunu doğru şekilde elde etmesine teknik bir temel sağlarken, yol planlama verimliliği ve hassaslığı üzerinde daha yüksek talepler koymaktadır. Ancak, hasat senaryolarında karşılaşılan karmaşık ortamlar, sık tekrarlanan engellenmeler ve düzensiz meyve dağılımları yol planlama için önemli zorluklar sunmaktadır.
Mevcut hasat yol planlama algoritmaları genel olarak küresel planlama ve yerel engelden kaçınma kategorilerine ayrılmaktadır (Tang et al., 2024b). Yaygın yöntemler arasında karınca kolonisi algoritmaları (Tang et al., 2024a; Tan et al., 2023; Hu, 2023), yapay potansiyel alan yöntemleri (Khatib, 1986; Ji et al., 2013; Liu et al., 2025; Hu et al., 2021), A* algoritmaları (Xu et al., 2024; Wang et al., 2024; Yao et al., 2024), Dijkstra algoritmaları (Ren and Feng, 2025; Ma and Ma, 2023; Alshammrei et al., 2022) ve RRT algoritmaları (LaValle, 1998; Wan et al., 2024; Li and Li, 2025; Jiang et al., 2024) yer almaktadır. Her yöntemin dikkate değer sınırlamaları bulunmaktadır: karınca kolonisi algoritmaları yüksek hesaplama karmaşıklığına ve yerel optimumlara yakalanma eğilimine sahiptir; APF yöntemleri yerel minimumlara meyilli; A* ve Dijkstra algoritmaları sürekli dinamik ortamlarda uyumluluk eksikliği göstermekte; RRT algoritmaları ise hedefe yöneliklikte zayıf, yol kalitesinde düşük, yakınsamada yavaş ve aşırı gereksiz düğüm sayısı sergilemektedir.
Domates hasımında, düzensiz meyve dağılımı ve dallar ile yapraklar tarafından sık sık engellenmesi, doğru bir önceden modelin oluşturulmasını zorlaştıran yapılandırılmamış bir ortam yaratır. Örnekleme tabanlı bir yöntem olan RRT (LaValle, 1998), tam bir önceden harice ihtiyaç duymaz ve doğrudan sürekli alanda örnekleme yapabilir; bu nedenle böyle ortamlara doğal olarak uygundur—taze lychee hasım manipülatörleri (Cao ve ark., 2019) ve bahçe mobil robotları (Ye ve ark., 2023) için zaten gösterildiği gibi. Bu arada, APF’nin çekici kuvvet rehberliği, arama hedef yönelimini artırmak açısından değerlidir. RRT’yi temel çerçeve olarak kullanıp APF rehberliğini entegre etmek, küresel arama yeteneğini korurken hedef yönelimini artırır ve domates hasımında yol planlaması için sağlam bir yaklaşım sunar.
RRT’nin hasım uygulamalarındaki sınırlamaları aşmak için araştırmacılar çeşitli iyileştirmeler önermiştir. Xun ve ark. (2023), süper-elipsoidal çekici önyargı ve yoğunluk optimizasyonunu B-eğrisi eğrisi yol optimizasyonu ile birleştirerek örnekleme stratejisini iyileştirmiş, hasım veriminde %18,36’lık bir artış ve yol maliyetinde %17,14’lük bir azalma sağlamıştır. Liu ve ark. (2022), çekici potansiyel alan rehberliği ve düğüm öncelikli arama stratejisi tanıtarak planlama hızını %99,73 oranında artırmış ve yol uzunluğunu %17,88 oranında azalmıştır. Mashayekhi ve ark. (2020), çift ağaç arama ve bilinçli örnekleme yoluyla yol kalitesini optimize eden faz fazlı hibrit RRT algoritısını önermiştir. Bu iyileştirmeler, RRT algoritmalarının hedef yönelimini, verimliliğini ve yol pürüzsüzlüğünü önemli ölçüde artırmıştır.
Hasat manipülatörü yol planlamasında düşük verim ve uzun planlama süresi sorunlarını çözmek için Xiong ve ark. (2023), derin pekiştirmeli öğrenme ile APF’yi birleştiren bir yöntem önermiş; ödül fonksiyonu tasarımı ve LSTM yapıları sayesinde yapılandırılmamış ortamlarda sitrus hasatındaki başarı oranını önemli ölçüde artırmıştır. Zhang ve ark. (2024), iyileştirilmiş APF’yi Fast Marching Tree (FMT*) algoritmasıyla birleştirerek, cazibe alanında göreli mesafe kavramını girterek geleneksel yöntemlerin yerel optimumlara takılma eğilimini aşmıştır. Liu ve Wang (2021), Informed-RRT* algoritmasına dayanan (Karaman ve Frazzoli, 2011), asimptotik olarak optimize RRT*’nın üzerine inşa edilen ve hasat öncesi yönlendirme noktaları ile dört ağaçlı paralel strateji sunan yaklaşım ile planlama süresini %88, yol maliyetini ise %6 azaltmıştır. Meng ve ark. (2024), hedef odaklı strateji ve küresel kısıtlama örneklemeyle 3B sahne planlama süresini %91,5 azaltıp başarı oranını %100’e çıkaran TA-RRT algoritmasını önermiştir. Chi ve ark. (2026), hedef cazibesi ve yönlü aramayı birleştiren çift yönlü sezgisel uyarlamalı RRT* geliştirerek planlama verimini %76,6 artırmış ve yol pürüzlülüğünü belirgin biçimde iyileştirmiştir. Bu çok ağaçlı ve bilinçli örnekleme stratejileri yol kalitesini artırsa da, yinelemeli uzaysal yeniden bağlanma ve çift ağaçlı bakıma dayalı olmaları, hesaplama yükünü önemli ölçüde artırarak hızlı hasat sırasında kaynak kısıtlaması olan gömülü denetleyicilerin gerçek zamanlı gereksinimlerini karşılamayı zorlaştırmaktadır. Bu nedenle, hızlı yakınsama ile düşük hesaplama yükünü dengeleyen ultra hafif, tek ağaçlı yönlü keşif çerçevesinin geliştirilmesi önemli bir gereksinim olmaya devam etmektedir.
Tomato hasat uygulamalarında yavaş yakınsama, zayıf hedef yönelimi ve aşırı gereksiz düğüm sorunlarını çözmek için bu makale, geliştirilmiş RRT-APF yol planlama algoritması önermektedir. Hedef odaklı örnekleme arama rastlantısallığını azaltır; çekici ve itici potansiyel alanın entegre edilmesi düğüm konumlarını düzelterek ağacın hedefe doğru ilerlemesini ancak engellerden kaçınarak ilerlemesini sağlar; açgözlü bağlantı kontrolü, hedefe çarpışmasız bir bağlantı oluşur oluşmaz aramayı sonlandırır; ve geliştirilmiş kuaratik B-eğrisi sonunda uç etici için pürüzsüz, yüksek kaliteli, çarpışmasız bir hareket trajektorisi üretir. Simülasyonlar ve gerçek hasat deneyleri, önerilen algoritmanın planlama hızını ve verimliliğini artırdığını ve tomato hasat manipülatörlerinin Cartesian engellerden kaçınması için güvenilir teknik destek sağladığını göstermektedir.
2 RRT algoritması
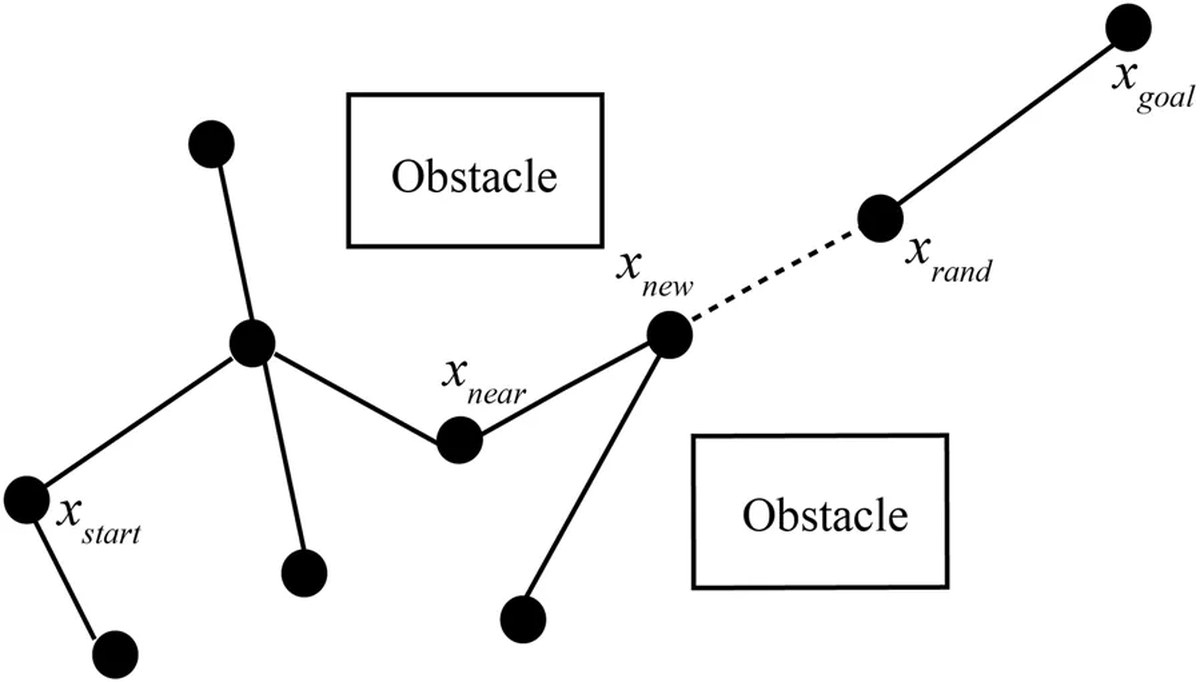
Hızlı Keşif Rastlantısal Ağacı (RRT), yaygın olarak kullanılan bir yol planlama algoritmasıdır (LaValle, 1998). Rastlantısal örnekleme ve artan ağaç genişletme yoluyla uygulanabilir bir yol arar. Başlangıç düğümünden başlayarak algoritma, rastlantısal örneklemeyle bir dizi rastlantısal düğüm üretir ve bunları ağaçtaki mevcut düğümlere bağlar. Bu süreçte en yakın düğüm seçilir ve mevcut düğümden sabit bir adım boyutuyla hedef yönünde yeni bir düğüm üretilir. Eğer yeni düğüm ortamdaki herhangi bir engelyle çarpışmıyorsa (örneğin, şekilde gösterilen dikdörtgen bölgeler), ağaca eklenir ve mevcut düğüme bağlanır. Algoritma, üretilen düğüm hedef yakınına düşene kadar bu süreci tekrarlar. Düğüm genişletme süreci Şekil 1’de gösterilmektedir.
ŞEKİL 1
3 Hasat manipülatörleri için geliştirilmiş RRT-APF yol planlama algoritması
Geliştirilmiş RRT-APF algoritması, RRT üzerine inşa edilmiş olup rastlantısallığı azaltarak hızlı planlama ve etkili engellerden kaçınma sağlamak amacıyla hedef odaklı strateji, APF, açgözlü algoritma ve geliştirilmiş kuaratik B-eğrisi optimizasyonunu entegre eder. Bu çerçevede, planlama problemi, hasat uç eticinin 3B Cartesian görev alanında formüle edilir.
3.1 Hedefe yönelik strateji
Standart RRT örnekleme sürecinde rastgele örnekleme, durum uzayının tamamına düzgün bir şekilde yapılır. Hedefe yönelik strateji ile örnekleme dağılımı değiştirilir: rastgele üretilen sayı bir eşik değerini aştığında hedef bir sonraki örnekleme noktası olarak alınır; aksi halde rastgele bir nokta seçilir, denklem 1’de gösterildiği gibidir. Bu, arama ağacının hedef bölgeye daha hızlı ulaşmasını sağlar ve gereksiz dallanmaları azaltır:
3.2 APF entegrasyonu
Standart RRT algoritmasının rastgele örnekleme mekanizması, yol fazlalığı ve aşırı örnekleme düğümüne yol açarak optimal çözüme yaklaşmayı zorlaştırır. Bu sorunu çözmek için APF (Khatib, 1986) tanıtılmış; böylece yeni düğümler hedefe doğru etkili biçimde ilerleyebilir ve engellerden kaçınarak arama verimliliği ile yol kalitesi artırılmıştır (Feng et al., 2024). Çekim potansiyel alanı fonksiyonu ve itme potansiyel alanı fonksiyonu sırasıyla denklem 2 ve denklem 3 ile verilmiştir: burada , çekim fonksiyonudur, , itme fonksiyonudur, , rastgele noktadır; , hedefin oluşturduğu çekim alanının ve engellerin oluşturduğu itme alanının kazanç sabitleridir; , rastgele noktadan bir engile olan maksimum güvenli mesafedir; , rastgele noktadan hedefe ve en yakın engel merkezine olan Öklid mesafeleridir. Çekim ve itme alanlarının negatif gradyanları, çekim ve itme kuvvetlerinin büyüklüklerini temsil eder (denklem 4, denklem 5):
Bileşke kuvvet denklem 6 ile verilmiştir: burada , çekim kuvvetidir ve , itme kuvvetidir. Bileşke kuvvetinin elde edilmesinden sonra, RRT algoritması tarafından üretilen yeni düğümün konumunu düzeltmek için kullanılır. Belirli olarak RRT, önce örneklenen noktaya doğru en yakın düğüm yönünde , adım uzaklığı ile ilk yeni düğümü üretir (denklem 7):
Sonuçta ortaya çıkan kuvvet hesaplanır ve düğüm konumu güncellenerek Düzeltilmiş düğüm Denklem 8 kullanılarak elde edilir: burada potansiyel alan ölçeklendirme faktörü olup, rastgele genişlemenin ve potansiyel alan yönlendirmesinin göreli etkilerini dengelemek için kullanılır. Aşırı büyük bir değer, düğüm güncellemelerinin potansiyel alan tarafından domine edilmesine ve rastgele ağacın keşif yeteneğinin zayıflamasına yol açar; aşırı küçük bir değer ise potansiyel alan yönlendirmesini etkisizleştirir. Bu güncelleme mekanizması aracılığıyla yeni düğum, cazibe kuvvetiyle hedefe doğru çekilirken itme kuvvetiyle engellerden uzaklaşır ve aynı zamanda hedefe yönelikliği ile engel from kaçınmayı aynı anda sağlar. Düzeltilmiş düğum bir engelle çarpışırsa, mevcut genişleme elenir ve örneklemeye yeniden başlanır.
3.3 Hırsızlık stratejisi
Geleneksel örneklemeye dayalı yol planlama algoritmaları, aşırı ve gereksiz düğüm genişlemeleri nedeniyle düşük verimde arama yapma sorunu yaşayabilir. Bu sorunu hafifletmek için, açgözlü hedef-bağlanma stratejisi kullanılabilir. Spesifik olarak, yeni bir düğum oluşturulduktan sonra, algoritma yeni düğum ile hedef arasında çarpışmasız bir bağlantının var olup olmadığını kontrol eder. Bağlantının uygulanabilir olması durumunda, hedef doğrudan yeni düğuma bağlanır ve arama sonlanır. RRT-Connect (Kuffner ve LaValle, 2000) tarafından uygullanan açgözlü bağlantı önyargısından esinlenen bu strateji, gereksiz keşfi azaltır ve dolayısıyla planlama verimini artırabilir.
3.4 İkinci dereceden B-Eğrisi yolu optimizasyonu
B-eğrisi (Zhang ve ark., 2022), temel fonksiyonlara dayanan parametrik bir eğridir. İkinci derecelik B-eğrisi, ikinci mertebeye süreklilik sağlayarak yolun pürüzsüzlüğünü güvence altına alır; keskin köşeler ve ani yön değişimleri etkili biçimde önler; hız ve ivmede sürekli geçişler sağlayarak manipülatörün kararlı çalışmasını temin eder. Yerel kontrol edilebilirliği, tek bir kontrol noktasındaki değişikliğin yalnızca komşu eğri parçalarını etkilemesiyle yol ayarlanmasının esnekliğini artırır. Genel B-eğrisi formülü Denklem 9 ile verilir: burada eğri üzerindeki bir nokta, kontrol noktaları, n. dereceli n. B-eğrisi temel fonksiyonu ve parametre olup genellikle [0, 1] aralığındadır. İkinci derecelik B-eğrisi (n = 2) için temel fonksiyonlar, Denklemler 10 ve 11’deki yinelemeli işlemle hesaplanır.
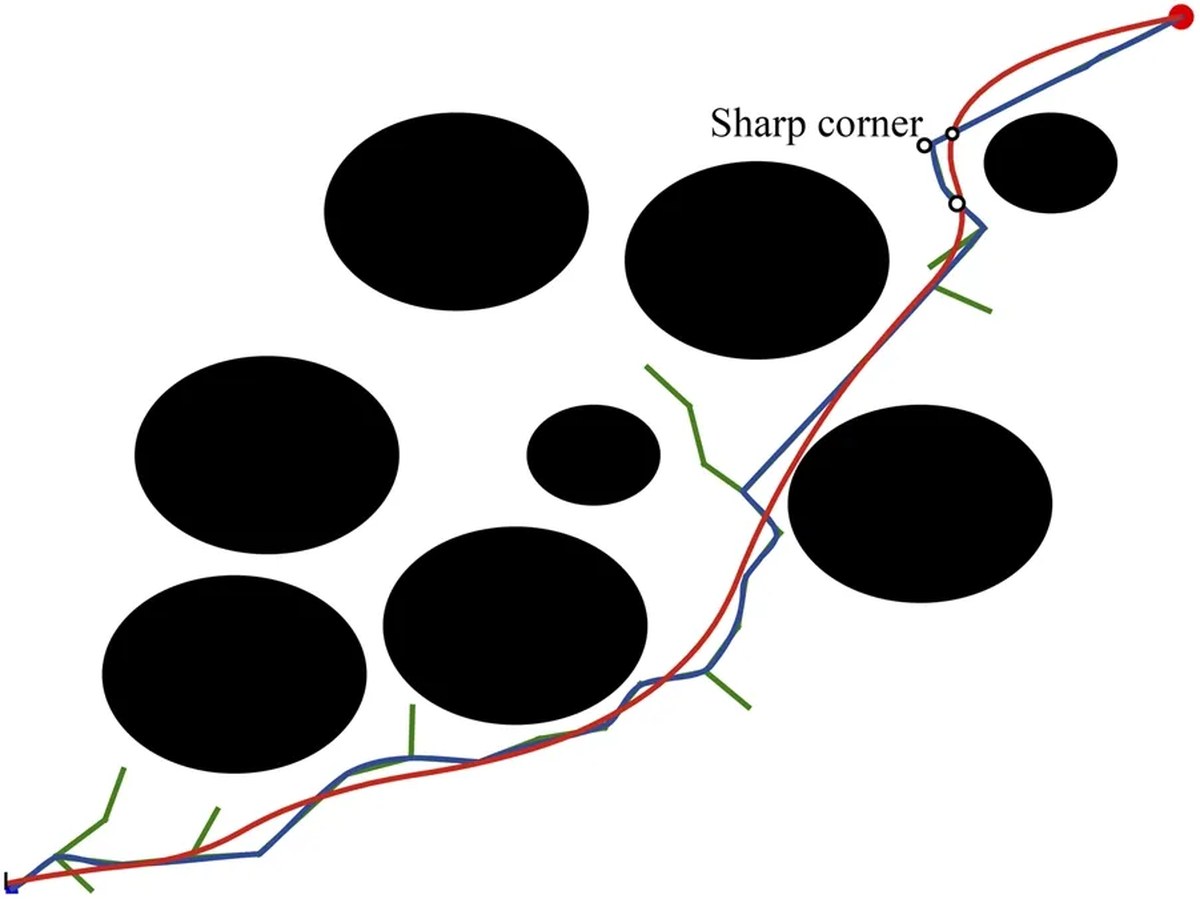
Hırsız algoritmasıyla bulunan yolda keskin köşeler ve ani yön değişimleri bulunabilir; bu eğrileri ikinci derecelik B-eğrisiyle uydurmak mümkündür. Ancak komşu kontrol noktaları arasındaki boşluk çok büyük olduğunda, uydurulan eğri o aralıkta özgün yoldan belirgin biçimde sapabilir ve güvenilirliği düşürebilir. Bu sorunu çözmek için geliştirilmiş bir ikinci derecelik B-eğrisi önerilir: her keskin köşenin önündeki ve arkındaki adım boyutunun 1/3 noktasına yeni noktalar eklenir, keskin köşe kaldırılır ve uydurmaya daha uygun veri noktaları üretilerek kinematik kısıtlamaları karşılayan daha pürüzsüz bir yol elde edilir (Şekil 2). İkinci derecelik B-eğrilerinin konveks kabuk özelliğine göre, uydurulan eğri yerel çokgen konveks kabuğunun içine kesinlikle yerleşir. Köşe kesme yalnızla adım boyutunun 1/3’üyle sınırlı olduğundan, özgün yoldan dışa doğru eğrilme sapması asgari düzeydedir. Ayrıca çarpışma algılayıcı, engel için güvenlik amaçlı = 0,3 cm’lik bir genişletme payı zorunlu kılar. Bu pay, yerel eğrilme sapmasını güvenilir biçimde karşıladığından, pürüzsüzleştirilen yol doğal olarak engellerden güvenli boşluğu korur.
ŞEKİL 2
Şekil 3’te görüldüğü gibi algoritma, harita boyutlarının, başlangıç noktasının, hedef noktasının ve engel parametrelerinin başlatılmasıyla başlar. Her yinelemede, hedefe yönelik strateji ile rastgele bir nokta üretilir. Ağ sonra dolaşılarak söz konusu noktadan mevcut her düğüme olan Öklid uzaklığı hesaplanır ve en küçük uzaklığa sahip düğüm en yakın düğüm olarak seçilir. Ardından, yeni bir düğüm, adım boyutu kullanılarak söz konusu düğümden söz konusu düğüme doğru genişletilir. Söz konusu noktada ortaya çıkan çekici ve itici kuvvetler bu noktayı günceller; eğer çarpışma olursa yineleme yeniden başlar, aksi halde ağa eklenir. Hırsız (greedy) strateji sonra söz konusu noktadan hedefe doğru olan doğru parçasını sınar: çarpışmasızsa hedef bağlanır ve arama sonlanır. Tam bir yol elde edildiğinde, iyileştirilmiş kuaratik B-eğrisi bu yolu düzleştirerek planlama sürecini tamamlar.
ŞEKİL 3
4 Simülasyon ve sonuç analizi
İyileştirilmiş RRT-APF algoritmasının temel performansını ve genellenebilirliğini doğrulamak için 2B ve 3B simülasyon ortamlarında karşılaştırmalı deneyler gerçekleştirildi. Çalışma alanında tıkanıklıkları simüle etmek için farklı boyutlarda küresel/dairesi engeller kullanıldı ve farklı karmaşıklıklardaki senaryolar boyunca planlama verimliliği ve yol kalitesi değerlendirildi. Gerçek domates hasat senaryolarında doğrulama, bölüm 5’te gerçek robot deneyleri aracılığıyla sunulmaktadır.
Simülasyon deneyleri, 2,10 GHz saat hızına sahip Intel Core i7-14700HX işlemci, 16 GB RAM ve Windows 11 işletim sistemi çalışan bir bilgisayarda gerçekleştirildi. Simülasyon ortamı, Python 3.10.9 kullanılarak PyCharm 2024.1.3 içinde oluşturuldu. Algoritmada kullanılan parametreler Tablo 1’de gösterilmektedir.
TABLO 1
| Kategori | Parametre | Simge | Değer |
|---|---|---|---|
| Algoritma çekirdeği | Hedef yanlılığı eşik olasılığı | 0.50 | |
| Genişleme adım boyutu | 1.0 cm | ||
| Cebirsel potansiyel kazancı | 1.0 | ||
| İtici potansiyel kazancı | 1.0 | ||
| Engel etki yarıçapı | 5.0 cm | ||
| Potansiyel kuvvet ölçeklendirme katsayısı | 0.03 | ||
| Engel güvenlik şişirme payı | 0.3 cm | ||
| Hırsız çizgi örnekleme aralığı | 0.5 cm | ||
| B-eğri köşe kesme oranı | – | 1/3 | |
| B-eğri derecesi ve pürüzszlük faktörü | , | ||
| Hefe varış toleransı | 0.5 cm | ||
| Simülasyon | Maksimum yineleme | 30.000 | |
| Gerçek robot | Maksimum yineleme sınırı | 10.000 | |
| Çalışma alanı ROI kırpma yarıçapı | 0.5 m | ||
| Voksel gridi örnekleme küçültme yaprak boyutu | 0.04 m | ||
| Sınırlayıcı küre engel yarıçapı | 4 mm |
Yol planlama çerçevesinin uygulama parametreleri.
4.1 Basit engel ortamında 2D simülasyon
Basit engel ortamında tek çalıştırmalı simülasyon sonuçları Şekil 4’te verilmiştir. Siyah daireler engelleri, kırmızı çizgiler planlanan yolu, yeşil çizgiler ise rastgele genişletilen ağacın bağlantılarını temsil eder. Şekil 4’ten de görüldüğü gibi RRT ve RRT* büyük sayıda gereksiz düğüm ve sık dönüş noktası ortaya koyarken; APF her çalıştırmada aynı örnekleme noktalarını ve planlanan yolları üretmektedir; RRT-APF algoritması ise gereksiz örnekleme düğümlerini azaltmanın yanı sıra daha pürüzsüz bir yol da sağlamaktadır.
ŞEKİL 4
Deney sonuçlarını daha nesnel bir biçimde sunmak için 2B basit engel ortamında 50 simülasyon çalıştırıldı. Şekil 5A, RRT-APF algoritmasının diğer üç algoritmeye göre belirgin ölçüde daha az örnek alma düğümüne sahip olduğunu ve daha iyi kararlılık gösterdiğini göstermektedir; Şekil 5B, yol uzunluğu değişiminin ve mutlak değerlerinin RRT ve RRT*’ye göre üstün olduğunu göstermektedir; Şekil 5C, RRT-APF algoritmasının diğer üç algoritmaya kıyasla daha kısa ve daha kararlı planlama sürene sahip olduğunu göstermektedir. Genel olarak RRT-APF algoritması, örnek alma düğümü sayısı ve planlama süresi açısından diğer üç algoritmayı geride bırakmakta ve yol uzunluğu açısından da rekabetçidir.
ŞEKİL 5
Tablo 2’de görüldüğü gibi, 2B basit engel ortamında RRT’nin ortalama planlama süresi 0,049 s, RRT* 0,058 s, APF 0,025 s ve önerilen RRT-APF algoritması 0,012 s olup RRT, RRT* ve APF ile karşılaştırıldığında sırasıyla %75,51, %79,31 ve %52,00 azalma göstermektedir. Ör alma düğümü sayısı sırasıyla %88,51, %85,45 ve %95,78; yol uzunluğu ise sırasıyla %18,28, %20,59 ve %2,84 azalmıştır.
TABLO 2
| Algoritma | Ortalama süre (s) | Ortalama örnek alma düğümü | Ortalama yol uzunluğu (cm) |
|---|---|---|---|
| RRT | 0,049 ± 0,057 | 409 ± 272 | 36,120 ± 2,62 |
| RRT* | 0,058 ± 0,074 | 323 ± 221 | 37,166 ± 3,82 |
| APF | 0,025 ± 0,002 | 1.115 ± 0 | 30,380 ± 0 |
| RRT-APF | 0,012 ± 0,004 | 47 ± 14 | 29,516 ± 1,67 |
2B basit engel ortamında dört algoritmanın performans karşılaştırması.
4.2 Karmaşık Engel Ortamında 2B Simülasyon
RRT-APF algoritmasının etkinliğinin daha iyi doğrulanması amacıyla, 2D karmaşık engel ortamında karşılaştırmalı deneyler gerçekleştirilmiştir; bakınız Şekil 6. Diğer tüm parametreler değiştirilmeden engel sayısı 26’ya çıkarılmış ve rastlantısal hatayı azaltmak amacıyla 50 simülasyon çalıştırılmıştır; bakınız Şekil 7. APF’nin karmaşık potansiyel alanlarda yerel minimumlara yatkın olması—bu da manipülatörün globally en iyi yoldan sapmasına yol açması—ve hedefe yakın güçlü itici kuvvetlerin manipülatörün hedefe ulaşmasını engelleyebilmesi nedeniyle, APF karmaşık engel ortamı karşılaştırmasından çıkarılmıştır.
ŞEKİL 6
ŞEKİL 7
Üç algoritma da planlanan yolları başarıyla bulmuştur. Şekil 7’de görüldüğü gibi, iyileştirilmiş algoritma diğer iki algoritmaya göre daha az salınım ve önemli ölçüde daha az örnek noktası, daha kısa ve daha az değişkenlik gösteren yol uzunluğu ile daha kısa planlama süresi sergilemektedir. Tüm ölçütlerde iyileştirilmiş algoritma, 2D karmaşık engel ortamında RRT ve RRT*’dan üstündür; ayrıntılı veriler Tablo 3’te verilmiştir.
TABLO 3
| Algoritma | Ortalama süre (s) | Ortalama örnek noktası | Ortalama yol uzunluğu (cm) |
|---|---|---|---|
| RRT | 0.051 ± 0.035 | 273 ± 133 | 34.880 ± 3.20 |
| RRT* | 0.123 ± 0.122 | 367 ± 210 | 37.460 ± 3.86 |
| RRT-APF | 0.036 ± 0.026 | 84 ± 54 | 28.883 ± 2.53 |
| APF | Planlama başarısız |
2D karmaşık engel ortamında üç algoritmanın performans karşılaştırması.
Tablo 3’teki 50 çalıştırmalık simülasyon verileri, önerilen RRT-APF algoritmasının tüm performans ölçütlerinde geleneksel algoritmalar üzerinde belirgin biçimde üstün olduğunu göstermektedir: Arama verimliliği açısından ortalama planlama süresi yalnızca 0.036 s olup RRT ve RRT*’ya göre sırasıyla %29.41 ve %70.73 azalma; ortalama örnek noktası sayısı 84 olup %69.23 ve %77.11 azalma; yol kalitesi açısından ortalama yol uzunluğu 28.883 cm olup %17.19 ve %22.90 azalma göstermektedir.
4.3 Basit engel ortamında 3D simülasyon
Gerçek hasat senaryolarında meyveler farklı yükseklik, açı ve mesafelerde dallara dağıldığı için manipülatörün farklı konumlardaki domateslere ulaşmak için 3 boyutlu uzayda hareket etmesi gerekir. 3 boyutlu uzay, hasat sırasında manipülatörün karşılaştığı dikey yükseklik, yatay konum ve derinlik bilgisi gibi çeşitli konum ilişkilerini doğru biçimde yansıtır. RRT-APF algoritmasının gerçekçi bir çalışma alanında etkinliğini doğrulamak amacıyla 3 boyutlu ortamda karşılaştırmalı deneyler tasarlandı. Şekil 8, basit engel ortamında yol planlama performansının karşılaştırmasını göstermektedir. Görüldüğü gibi; 8A ve 8B’de geleneksel RRT ve RRT* algoritmaları rastgele genişleme özellikleri nedeniyle uzayda düzensiz ağ büyümesi üretmekte ve çok sayıda gereksiz düğüm oluşturmaktadır; 8C’de APF her çalışmada aynı yolları üretmektedir; 8D’de ise önerilen birleştirilmiş algoritma, rastgele ağa belirgin bir yön eğilimi veren hedef odaklı bir strateji kullanarak geçersiz düğüm genişlemelerini etkili biçimde azaltmakta ve yol kalitesini güvence altına alırken yakınsama verimliliğini belirgin biçimde artırmaktadır.
ŞEKİL 8
50 simülasyon çalışmasının basit engel ortamındaki sonuçları Şekil 9’da gösterilmektedir. 9A, RRT-APF algoritmasının çalışma başına örneklem düğüm sayısında küçük dalgalanmaya sahip olduğunu ve diğer üç algoritmaya göre çok daha az düğüm oluşturduğunu göstermektedir. 9B, yol uzunluğu değişiminin RRT ve RRT*’ya göre daha küçük olduğunu ve yolun daha kısa olduğunu göstermektedir. 9C, RRT-APF algoritmasının diğer üç algoritmaya göre daha kısa ve daha kararlı planlama süresine sahip olduğunu göstermektedir. Genel olarak RRT-APF algoritması, dört karşılaştırmalı algoritmadan en az örneklem düğümüne ve en kısa planlama süresine ulaşmaktadır.
ŞEKİL 9
Tablo 4, aynı ortamda gerçekleştirilen 50 simülasyon çalışmasının sayısal sonuçlarını sunmaktadır. 3B basit engel ortamında önerilen RRT-APF algoritması, ortalama 0,002 s planlama süresi elde eder; bu değer sırasıyla RRT, RRT* ve APF’ye kıyasla %99,57, %99,87 ve %85,71 oranında azalma anlamına gelir; örneklem düğüm sayısı sırasıyla %98,80, %98,97 ve %97,23 azalır; yol uzunluğu ise RRT ve RRT*’a kıyasla sırasıyla %31,66 ve %30,25 azalır.
TABLE 4
| Algoritma | Ortalama süre (s) | Ortalama örneklem düğüm sayısı | Ortalama yol uzunluğu (cm) |
|---|---|---|---|
| RRT | 0,464 ± 0,640 | 1.503 ± 1.134 | 24,860 ± 2,70 |
| RRT* | 1,599 ± 3,35 | 1751 ± 1.692 | 24,360 ± 2,43 |
| APF | 0,014 ± 0,002 | 650 ± 0 | 16,760 ± 0 |
| RRT-APF | 0,002 ± 0,003 | 18 ± 6 | 16,990 ± 0,94 |
3B basit engel ortamında dört algoritmanın performans karşılaştırması.
4.4 Karmaşık engel ortamında 3B simülasyon
3B karmaşık engel ortamındaki tek çalıştırma deney sonuçları Şekil 10’da gösterilmektedir. Şekil 10’dan açıkça görüldüğü gibi, RRT-APF algoritması rastgele ağaç genişletme sırasında güçlü hedef yönelimi sergiler. RRT ve RRT*’a (Şekil 10A,B) kıyasla genişletilen rastgele ağacın dalları belirgin biçimde azalır; bu durum geçersiz aramaları büyük ölçüde azaltır ve arama sonuçlarını daha kesin hale getirir. Şekil 10C’de gösterilen yoldan, RRT-APF algoritması tarafından planlanan yolun daha pürüzsüz olduğu ve belirgin biçimde daha az eğri içerdiği görülmektedir; bu da yol kalitesini artırır.
FIGURE 10
Şekil 11’de görüldüğü gibi, 3B karmaşık engel ortamında RRT-APF algoritması genişletilen düğümleri önemli ölçüde azaltır, daha kısa yol uzunlukları sağlar ve daha az süre gerektirir. 50 tekrarlı deney boyunca iyileştirilen RRT-APF algoritması, hem geleneksel RRT hem de RRT* algoritmalarını üstün biçimde geride bırakır. Detaylı simülasyon verileri Tablo 5’te verilmiştir.
FIGURE 11
TABLE 5
| Algoritma | Ortalama süre (s) | Ortalama örnekleme düğümleri | Ortalama yol uzunluğu (cm) |
|---|---|---|---|
| RRT | 12,280 ± 22,12 | 6.839 ± 6.743 | 40,840 ± 2,62 |
| RRT* | 17,663 ± 35,28 | 5.682 ± 5.294 | 40,460 ± 3,13 |
| RRT-APF | 0,024 ± 0,010 | 35 ± 11 | 29,606 ± 1,51 |
| APF | Planlama başarısız |
Üç algoritmanın 3B karmaşık engel ortamında performans karşılaştırması.
Tablo 5’teki verilere göre, iyileştirilmiş algoritma RRT ve RRT* ile karşılaştırıldığında planlama süresini sırasıyla %99,80 ve %99,86, örnekleme düğümü sayısını %99,49 ve %99,38, yol uzunluğunu ise %27,51 ve %26,83 oranında azaltmaktadır. Yol uzunluğu ve planlama süresi gibi temel göstergelerde iyileştirilmiş algoritma, geleneksel algoritmalar öne çıkan belirgin avantajlar sergilemektedir.
Bu performans artışları, algoritma bileşenlerinin birleşik işlevlerine bağlanabilir. Ağaç genişletme sırasında hedefe yönelik strateji örnelemeyi hedef alan bölgeye yönlendirirken, yapay potansiyel alan yeni düğümleri engel yüzeylerinden uzaklaştırır. Bu ortak yönlendirme, kör araştırmayı etkili biçimde azaltır ve örnekleme düğümlerinde önemli ölçüde düşüşe yol açar. Buna ek olarak, açgözlü (greedy) strateji, yeni bir düğümle hedef arasındaki doğru çizginin çarpışmasız olup olmadığını doğrudan kontrol ederek, açık bir yol bulunduğu anda erken sonlanmayı sağlar. Son olarak, kuaratik B-eğrisi eğrisi yalnızca arama tamamlandıktan sonra yol köşelerini yumuşatmak için son işleme adımı olarak uygulanır ve düğüm oluşumunu etkilemez. Deneylerimizde standart RRT ve saf APF ile yapılan karşılaştırmalar, rastlantısal aramanın potansiyel alan yönlendirmesiyle birleştirilmesinin böyle ortamlarda gezinme için etkili olduğunu göstermektedir.
5 Deneysel doğrulama
Deneylemeler, Yunnan Tarım Üniversitesi’nin akıllı serasındaki kiraz domates dikim alanında gerçekleştirildi. Domatesler, rayın her iki yanında, 1.60 m sıralar arası, 0.25 m bitki arası ve yaklaşık 2.00 m bitki yüksekliğiyle sıralar halinde dikildi. Hasat manipülatörü, mobil bir platforma monte edilmiş ve ray boyunca hasat işlemleri gerçekleştirmiştir.
Şekil 12’de görüldüğü gibi, deney platformu; AUBO-i5 manipülatörü, mobil şasi, kontrol kabini, öğretim kolu (teach pendant), bir Intel RealSense D405 derinlik kamerası ve uç etki oluşturucudan oluşmaktadır. Deneylemeler sırasında, Intel RealSense D405 derinlik kamerası, hedef meyve bölgesinin bulut nokta verilerini elde etmek için kullanılmış ve hedef meyvenin 3D koordinatları, yol planlaması için hedef noktası olarak bulut nokta verileri içinden elle seçilmiştir. Bu çalışma, yol planlama algoritmasının performansını doğrulamaya odaklanmaktadır; hedef noktasının elde edilme yöntemi, algoritma değerlendirmesinin geçerliliğini etkilememektedir.
ŞEKİL 12
İşlenmemiş bulut nokta verilerini APF çerçevesi için engel modellerine dönüştürmek amacıyla, hedef meyve merkezli ve 0.5 m yarıçaplı küresel bir ilgi bölgesi, arka plan parazitini ortadan kaldırmak için kırpılmıştır. Kırpılmış bulut nokta verileri, 0.04 m yaprak boyutuna sahip bir voxel grid filtresi ile örnekleme azaltımına tabi tutulmuştur. Ardından her bir örnekleme azaltılmış iskelet noktası, 4 mm yarıçapında bir 3D sınırlayıcı küre engeli ve 0.3 cm güvenlik şişirme payıyla modellenmiş; bu da Denklem 3’te itici kuvvetlerin hesaplanmasında doğrudan engel temsili olarak kullanılmıştır.
Çarpışmasız Kartezyen trajektörü, ikinci dereceli B-eğrisi eğrisi ile oluşturulup düzleştirildikten sonra, ortaya çıkan yol noktaları doğrudan AUBO-i5 manipülatörün yerel yol noktası hareket kontrol API’sine iletilmiştir. Robot kontrolörü, hasat hareketini tamamlamak için ekim kinematik eşleştirmesini ve trajektör yürütmesini dahili olarak gerçekleştirmiştir.
İyileştirilen RRT-APF algoritmasının gerçek hasat ortamlarındaki etkinliğini doğrulamak için iki tipik çalışma koşulu oluşturuldu: yaprak kapatması ve meyve kapatması. Her koşulda manipülatörün başlangıç pozisyonu, hedef pozisyonu ve engel konfigürasyonu aynı tutularak 30 tekrarlı deney gerçekleştirildi ve manipülatörün çalışma hızı ile kontrol parametreleri boyunca sabit tutuldu. Aynı koşullar altında RRT ve RRT* algoritmalarıyla karşılaştırmalı deneyler de yapıldı.
Şekil 13A ve 13B, sırasıyla yaprak kapatması ve meyve kapatması koşullarının görüntü alma sonuçlarını göstermektedir. Her şekilde sol panel RGB görüntüsünü, sağ panel ise ilgili derinlik görüntüsünü sunmaktadır. Şekil 14A ve 14B, manipülatörün iki koşuldaki hareket yollarını, sırasıyla manipülatörün başlangıç pozisyonundaki, ara bir yol noktasındaki ve hedef pozisyonundaki durumları sunularak göstermektedir.
ŞEKİL 13
ŞEKİL 14
Tablo 6’dan görüldüğü gibi, meyve örtülmesi koşullarında ortalama planlama süresi 0,069 s olup yaprak örtülmesi koşullarındaki 0,358 s değerinden belirgin biçimde düşüktür; ortalama örneklem düğüm sayısı ve yol uzunluğu da buna paralel olarak azalmıştır. Bunun nedeni, yaprak örtülmesiyle oluşan engel bölgesinin alan bakımından daha büyük ve şekil bakımından daha düzensiz olması, yol aramasının zorlaşması ve engel aşma yolunun oluşturulması için daha fazla örneklem düğümünün gerekli olmasıdır. Aynı deney koşullarında hem RRT hem de RRT* algoritmaları 30 denemenin tamamında 10.000 yineleme sınırında yol planlamasını tamamlayamamış (0% başarı oranı, 30/30 başarısızlık)ken, geliştirilmiş RRT-APF algoritması her iki koşulda da 30 denemenin tamamında yol planlamasını başarıyla tamamlamıştır (100% başarı oranı). RRT ve RRT* bu denemelerde geçerli bir yol üretemediğinden, manipülatör hareketi gerçekleştirilmemiş ve temel iki algoritma için yol uzunluğu ve hareket süresi gibi yol ilgili ölçümler elde edilememiştir; bu nedenle gerçek robot karşılaştırması yalnızca planlama başarı oranıyla sınırlıdır ve Tablo 6’da bildirilen yol ilgili ölçümler yalnızca geliştirilmiş RRT-APF algoritmasına aittir. Bu, geleneksel RRT tipinde algoritmaların tamamen rastlantısal örneklem stratejisinin, yoğun biçimde engellenmiş ve mekânsal açıdan dar gerçek hasat ortamlarında etkili biçimde uygulanmasının zor olduğunu, geliştirilmiş RRT-APF algoritmasının ise hedef odaklı stratejisi ve APF yönlendirmesiyle arama verimliliğini ve planlama başarı oranını belirgin biçimde artırdığını göstermektedir. Deney sonuçları, geliştirilmiş RRT-APF algoritmasının gerçek tomato hasat ortamlarındaki uygunluğunu ve etkinliğini doğrulamaktadır.
TABLE 6
| Örtülme türü | Ortalama planlama süresi (s) | Ortalama hareket süresi (s) | Ortalama örneklem düğüm sayısı | Ortalama yol uzunluğu (m) |
|---|---|---|---|---|
| Yaprak örtülmesi | 0,358 | 5,67 | 149 | 0,383 |
| Meyve örtülmesi | 0,069 | 3,45 | 55 | 0,323 |
Geliştirilmiş RRT-APF algoritmasının iki örtülme koşulundaki deney sonuçları.
6 Sonuç
Domates hasımının verimlilik gereksinimlerini karşılamak amacıyla, domates hasım süreci için geliştirilmiş bir RRT-APF yol planlama algoritması önerilmektedir. Algoritma, RRT’nin yavaş yakınsama, zayıf hedef yönelimliği, düşük yol kalitesi ve aşırı gereksiz düğüm üretimi gibi sorunları çözmektedir. Geliştirilmiş algoritma, RRT çerçevesine dayanarak önce hedef yönelimliği artıran ve arama verimliliğini iyileştiren bir hedef odaklı strateji uygulamakta; ardından APF’yi düğüm büyümesini yönlendirmek için birleştirerek engel aşımı, gereksiz düğüm oluşumunun azaltılması ve yakınsamanın hızlandırılması sağlamaktadır; düğüm güncellemesi sırasında boşluk arama alanını azaltan ve algoritmanın uygun yolları daha hızlı bulmasını sağlayan açgözlü bir strateji uygulanmakta; son olarak, oluşturulan yolun düzleştirilmesi için geliştirilmiş kuaratik B-eğrisi kullanılarak pürüzsüz, yüksek kaliteli çarpışmasız bir yol elde edilmektedir. Deneyler, önerilen RRT-APF algoritmasının RRT, RRT* ve APF algoritmalarıyla karşılaştırıldığında en kısa planlama süresi ve en az sayıda örneklem düğümü sağladığını göstermektedir; bu da otomatik domates hasımı için güçlü bir teknik destek sunmakta ve diğer hasım manipülatörlerinin yol planlaması için yeni bakış açıları sunmaktadır.
7 Sınırlamalar ve gelecekteki çalışmalar
Önerilen algoritma yüksek planlama verimliliği sağlasa da, bir sınırlama gelecek çalışmalarında ele alınmalıdır.
-
Dar geçitlerde veya karmaşık içbükey engel düzenlemelerinde, potansiyel kuvvetlerin çarpışarak yakınsama hızını yavaşlatmasını önlemek için adım boyutları ve alan kazançları gibi dengeli parametre ayarlaması gerekmektedir.
-
Mevcut çerçeve statik bir ortam varsaymaktadır. Gerçek bahçe koşullarında, rüzgâr veya kavrayıcı teması gibi dış etkenler meyve ve dal kaymasına yol açabilir; bu da gerçek zamanlı algılama güncellemeleri ve dinik engel aşımı gerektirecektir.
-
Planlama şu anda uç etkinleştiricinin Karteziyen görev alanında sınırlıdır. Manipülatör kollarının etrafındaki dallarla etkileşebilir olduğu derin yapraklık hasımında, tüm gövde çarpışma kontrolüyle birlikte eklem alanında planlamaya genişletme incelenecektir.
İfadeler
Veri kullanılabilirliği bildirimi
Çalışmada sunulan özgün katkılar makaleye/ek mateyale dahil edilmiştir; buna ek sorular ilgili yazar ile iletişime geçerek yöneltilebilir.
Yazar katkıları
YZ: Kaynak tedariki, Yazım – inceleme ve düzenleme, Kaynaklar. JL: Görselleştirme, Yazım – özgün taslak, Biçimsel Analiz, Doğrulama, Yöntem. HH: Veri düzenleme, Kaynaklar, Yazım – inceleme ve düzenleme. BW: Yazım – inceleme ve düzenleme, Veri düzenleme. KX: Soruşturma, Yöntem, Biçimsel Analiz, Yazım – özgün taslak, Veri düzenleme. RJ: Yazım – inceleme ve düzenleme, Veri düzenleme. YZ: Denetim, Proje yönetimi, Yazım – inceleme ve düzenleme, Veri düzenleme.
Kaynakça
Yazar(lar), bu çalışma ve/veya yayını için finansal destek alındığını beyan etmiştir. Bu araştırma, Yunnan Eyaleti Bilim ve Teknoloji Dairenin Tarım Alanında Ortak Özel Projesi (Birim No. 202601BD070001-009) tarafından desteklenmiştir.
Çıkar çatışması
Yazar(lar), bu çalışmanın ticari veya olası bir çıkar çatışması olarak değerlendirilebilecek herhangi bir ticari veya finansal ilişki olmadan yürütüldüğünü beyan etmiştir.
Üretken yapay zekâ bildirimi
Yazar(lar), bu metnin hazırlanmasında üretken yapay zekâ kullanılmadığını beyan etmiştir.
Bu makaledeki figürlerle birlikte sağlanan alternatif metinler (alt text), Frontiers tarafından yapay zekâ desteğiyle oluşturulmuş olup, mümkün olduğunca yazarların incelemesini de içeren makul çabalarla doğruluğunun sağlanması için gerekli tüm adımlar atılmıştır. Herhangi bir sorunu tespit ederseniz, lütfen bizimle iletişime geçin.
Yayıncı notu
Bu makalede ifade edilen tüm iddialar yalnızca yazarların görüşlerini yansıtır ve bağlı oldukları kuruluşların, yayncının, editörlerin ve hakemlerin görüşlerini mutlaka yansıtmaz. Bu makalede değerlendirilebilecek herhangi bir ürün veya üreticisinin yapabileceği herhangi bir iddia, yayncı tarafından garanti edilmez veya desteklenmez.
-
Alshammrei S, Boubaker S, Kolsi L. (2022). Improved dijkstra algorithm for mobile robot path planning and obstacle avoidance. Comput. Mater. Contin.72, 5939–5954. 10.32604/cmc.2022.028165
- CrossRef
- Google Scholar
- View reference in article
-
Cao X, Zou X, Jia C, Chen M, Zeng Z. (2019). RRT-based path planning for an intelligent litchi-picking manipulator. Comput. Electronics Agriculture156, 105–118. 10.1016/j.compag.2018.10.031
- CrossRef
- Google Scholar
- View reference in article
-
Chi L, Lu Y, Li Z. (2026). Mobile robot path planning based on improved RRT* algorithm. Mech. Sci. Technol.45, 131–140. 10.13433/j.cnki.1003-8728.20240032
- CrossRef
- Google Scholar
- View reference in article
-
Deng X. (2018). Supply-side reform and development trends of China’s fruit industry. Mod. Agric. Equip.39, 13–16.
- Google Scholar
- View reference in article
-
Feng Z, Zhou L, Qi J, Hong S. (2024). DBVS-APF-RRT*: a global path planning algorithm with ultra-high speed generation of initial paths and high optimal path quality. Expert Syst. Appl.249, 123571. 10.1016/j.eswa.2024.123571
- CrossRef
- Google Scholar
- View reference in article
-
Hu J. (2023). Research on trinocular vision apple picking system based on YOLOv8 and ant colony algorithm. Agric. Equip. and Technol.49, 26–30. 10.11975/j.issn.1002-6819.2021.09.020
- CrossRef
- Google Scholar
- View reference in article
-
Hu G, Kong W, Qi C, Zhang S, Bu L, Zhou J. et al (2021). Navigation path optimization for mobile picking robots in orchard environments. Trans. Chin. Soc. Agric. Eng.37, 175–184.
- Google Scholar
- View reference in article
-
Ji W. Cheng F. Zhao D. Tao Y. Ding S. Lv J. (2013). Geliştirilmiş yapay potansiyel alan tabanlı elma toplama robotu manipülatörü için engel aşma yöntemi. Çin Tarım Makineleri Derneği Trans. 44 (11), 253–259. 10.6041/j.issn.1000-1298.2013.11.043
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Jiang J. Liu K. Qiu Z. (2024). Geliştirilmiş RRT-Connect algoritması tabanlı robotik kol yol planlaması araştırması. Güney Çin Tarım Makineleri. 55, 29–31.
- Google Scholar
- Makalede referansı görüntüle
-
Karaman S. Frazzoli E. (2011). Optimal hareket planlaması için örneklemeye dayalı algoritmalar. Uluslararası Robotik Araştırmaları Dergisi. 30 (7), 846–894. 10.1177/0278364911406761
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Khatib O. (1986). Manipülatörler ve mobil robotlar için gerçek zamanlı engel aşma. Uluslararası Robotik Araştırmaları Dergisi. 5 (1), 90–98. 10.1177/027836498600500106
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Kuffner J. J. LaValle S. M. (2000). “RRT-connect: tek sorgulu yol planlaması için verimli bir yaklaşım,” in Proceedings 2000 ICRA. IEEE Uluslararası Robotik ve Otomasyon Konferansı (Cat. No. 00CH37065) (IEEE), 995–1001. 10.1109/ROBOT.2000.8447302
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
LaValle S. M. (1998). “Hızlı keşfeden rastgele ağaçlar: yol planlaması için yeni bir araç,” in Teknik Rapor TR 98-11, Bilgisayar Bilimleri Bölümü. Ames, IA: Bilgisayar Bilimleri Bölümü, Iowa State Üniversitesi.
- Google Scholar
- Makalede referansı görüntüle
-
Li B. Li H. (2025). Toplama manipülatörü yol planlaması için GA-RRT algoritması araştırması. Tarım Makineleri Araştırmaları Dergisi. 47, 25–32. 10.13427/j.issn.1003-188X.2025.08.004
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Liang, Z., Zhang, C., Lin, Z., Wang, G., Li, X. ve Zou, X. (2025). CTDA: Karmaşık ortamlarda doğru ve verimli kiraz domates tespiti algoritması. Front. Plant Sci. 16, 1492110. 10.3389/fpls.2025.1492110
- CrossRef
- Google Scholar
-
Liu, D. ve Wang, Y. (2021). İyileştirilmiş Informed-RRT* algoritmasını kullanan narenciye toplama robotik kolu için hareket yolu planlama. J. Chongqing Univ. Technol. Nat. Sci. 35, 158–165. 10.3969/j.issn.1674-8425(z).2021.11.020
- CrossRef
- Google Scholar
-
Liu, C., Feng, Q., Tang, Z., Wang, X. ve Geng, J. ve Xu, L. (2022). TO-RRT algoritmasına dayalı narencye toplama manipülatörü için hareket planlama. Agriculture 12, 581. 10.3390/agriculture12050581
- CrossRef
- Google Scholar
-
Liu, P., Chi, Q. ve Chen, W. (2025). Yapay potansiyel alan–karınca koloni birleşik algoritmasına dayalı su altı araçları için akustik gizli rota planlama. J. Harbin Eng. Univ. 46, 858–867.
- Google Scholar
-
Ma, X. ve Ma, X. (2023). İyileştirilmiş RRT ve Dijkstra algoritmalarını entegre eden dinamik robot yol planlama. Modul. Mach. Tool and Automatic Manuf. Tech., 5–9. 10.13462/j.cnki.mmtamt.2023.02.002
- CrossRef
- Google Scholar
-
Mashayekhi, R., Idris, M. Y. I. ve Anisi, M. H. ve Ahmedy, I. (2020). Hibrit RRT: Yarı-çift ağaç tabanlı RRT tabanlı hareket planlayıcı. IEEE Access 8, 18658–18668. 10.1109/access.2020.2968471
- CrossRef
- Google Scholar
-
Meng, Y., Zhang, Z., Wu, L., Liu, G. ve Xu, S. (2024). Hedef bölge yönlendirmeli RRT* yol planlama algoritması robot kollar için. J. Front. Comput. Sci. Technol. 18, 2407–2421.
- Google Scholar
-
Ren, Q. ve Feng, F. (2025). Dijkstra algoritması ve APO’ya dayalı iki boyutlu robot yol planlama. Internet Things Technol. 15, 80–83. 10.16667/j.issn.2095-1302.2025.11.018
- CrossRef
- Google Scholar
-
Tan Y, Ouyang J, Zhang Z, Lao Y, Wen P. (2023). Spot kaynak robotları için gelişmiş karıncalı koloni algoritmasına dayalı yol planlama. Robotica 41, 926–938. 10.1017/s026357472200114x
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Tang Y, Chen M, Wang C, Luo L, Li J, Lian G. et al. (2020). Görüntü tabanlı meyve toplama robotları için tanıma ve konumlandırma yöntemleri: bir derleme. Front. Plant Science 11, 510. 10.3389/fpls.2020.00510
- Pubmed Özeti
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Tang H, Luo J, Deng J, Wang J, Shi S. (2024a). Öğrenme mekanizmasına sahip karıncalı koloi algoritmasına dayalı mobil robot yol planlama. Mod. Manuf. Eng., 48–53. 10.16731/j.cnki.1671-3133.2024.12.006
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Tang Y, Qi S, Zhu L, Zhuo X, Zhang Y, Meng F. (2024b). Mobil robotların engel aşma hareketi üzerine araştırma. J. Syst. Simul. 36, 1–26. 10.16182/j.issn1004731x.joss.23-1297E
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Wan N, Hou Y, Liang S, Deng Y, Zeng D. (2024). Gelişmiş RRT algoritması kullanarak robot kollar için engel aşma yol planlama. Mech. Sci. Technol. 45 (6), 964–972. 10.13433/j.cnki.1003-8728.20240133
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Wang Y, Tang Y, Yang G. (2023). Robot sitring toplama için kontrol sistemi tasarımı ve deneyi. J. Chin. Agric. Mech. 44, 146–153. 10.13733/j.jcam.issn.2095-5553.2023.09.021
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Wang Z, Luo L, Liao Y. (2024). Gelişmiş dinamik pencere yaklaşımı ile entegre edilmiş gelişmiş A* algoritması kullanarak mobil robot yol planlama. Comput. Eng. 50, 86–101. 10.19678/j.issn.1000-3428.0068483
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Xiong C, Xiong J, Yang Z, Hu W. (2023). Portakal toplayan robot kolu için derin pekiştirmeli öğrenmeye dayalı yol planlama yöntemi. Güney Çin Tarım Üniversitesi Dergisi 44, 473–483. 10.7671/j.issn.1001-411X.202206024
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Xu B, Sun H, Tang S, Wang Y, Zhang W, Ai T. (2024). İyileştirilmiş hareket ilkel üretimi tabanlı kara-hava amfibi robot için kinodinamik A* algoritması. Beijing Teknoloji Üniversitesi Dergisi 44, 189–199. 10.15918/j.tbit1001-0645.2023.044
- CrossRef
- Google Scholar
-
Xun Y, Li D, Wang Y, Huang X, Wang Z, Yang Q. (2023). Toplama manipülatörü için VS-IRRT algoritmasına dayalı yol planlama. Çin Tarım Makineleri Topluluğu Transaksonları 54 (2), 129–138.
- Google Scholar
- Makalede referansı görüntüle
-
Yao D, San H, Wang Y, Sun H, Chen J, Yang X. (2024). Mobil robot yol planlama için iyileştirilmiş A* algoritması. Sistem Simülasyonu Dergisi 36, 2684–2698. 10.16182/j.issn1004731x.joss.23-0968
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Ye L, Wu F, Zou X, Li J. (2023). Yapılandırılmamış bahçe ortamlarında mobil robotlar için yol planlama: kinematik kısıtlı iki yönlü RRT yaklaşımı. Bilgisayar ve Elektronik Tarım 215, 108453. 10.1016/j.compag.2023.108453
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Zhang Y, Xue Q, Ji S. (2022). Eğrilik kısıtlarını sağlayan B-eğri eğrileri kullanarak sürekli yol düzeltme yöntemi. Huazhong Bilim ve Teknoloji Üniversitesi Doğal Bilimler Edisyonu 50, 59–65. 10.13245/j.hust.220511
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
-
Zhang Y, Mo Z, Tian H, Lan Y, Wang L. (2024). İyileştirilmiş APF-FMT tabanlı tarım robotları için yol planlama algoritması. Güney Çin Tarım Üniversitesi Dergisi 45, 408–415. 10.7671/j.issn.1001-411X.202305030
- CrossRef
- Google Scholar
- Makalede referansı görüntüle
Özet
Anahtar kelimeler
Yapay potansiyel, hedef odaklı strateji, yol planlama, Hızlı Keşif Rastgele Ağaç, domates hasat robotu
Başvuru
Zhao Y, Li J, Hu H, Wang B, Xiang K, Jiang R ve Zhang Y (2026) Domates hasat robotları için iyileştirilmiş RRT-APF yol planlama algoritması üzerine araştırma. Front. Robot. AI 13:1929636. doi: 10.3389/frobt.2026.1929636
Müracat tarihi
06 Temmuz 2026
Güncelleme tarihi
02 Ekim 2026
Kabul tarihi
07 Ekim 2026
Yayınlanma tarihi
11 Kasım 2026
13 – 2026
Shaoming He, Pekin Teknoloji Enstitüsü, Çin
Xiangqian Xu, Xi’an Shiyou Üniversitesi, Çin
Biao Leng, Güneybatı Jiaotong Üniversitesi, Çin
© 2026 Zhao, Li, Hu, Wang, Xiang, Jiang ve Zhang.
Bu, Creative Commons Atıf Lisansı (CC BY) koşulları altında yayımlanan açık erişimli bir makaledir. Orijinal yazar(lar)ın ve telif hakkı sahibinin atıf yapılması ve bu dergideki orijinal yayının, kabul görmüş akademik uygulamalara uygun olarak gösterilmesi şartıyla, diğer platformlarda kullanım, dağıtım veya çoğaltma izinlidir. Bu koşullara uymayan herhangi bir kullanım, dağıtım veya çoğaltma izinlidir.
*İletişim: Yue Zhang, 1999009@ynau.edu.cn
Bu makalede ifade edilen tüm iddialar yalnızca yazarlara aittir ve bağlı oldukları kuruluşların, ya da yayımcının, editörlerin ve değerlendirenlerin görüşlerini kesin olarak yansıtmaz. Bu makalede değerlendirilen veya üreticisi tarafından öne sürülebilen herhangi bir ürün ya da iddia, yayımcı tarafından garanti edilmez veya desteklenmez.
Yorumlar